Windows 本地成品 · 已完成实机验证

智能视觉让摄像头与素材立即拥有 AI 识别能力

PlayLab 智能视觉把图片、视频、文件夹批量检测与摄像头实时监测放进同一套中文桌面工具。画面在本机处理,按需截图或录像,适合演示、巡检、素材分析与视觉原型验证。

摄像头实时监测图片 / 视频 / 文件夹NVIDIA GPU 加速本地隐私处理

压缩包约 108.5 MiB。首次换机启动会自动安装独立运行环境,需要 Python 3 与网络连接。
摄像头实时推理
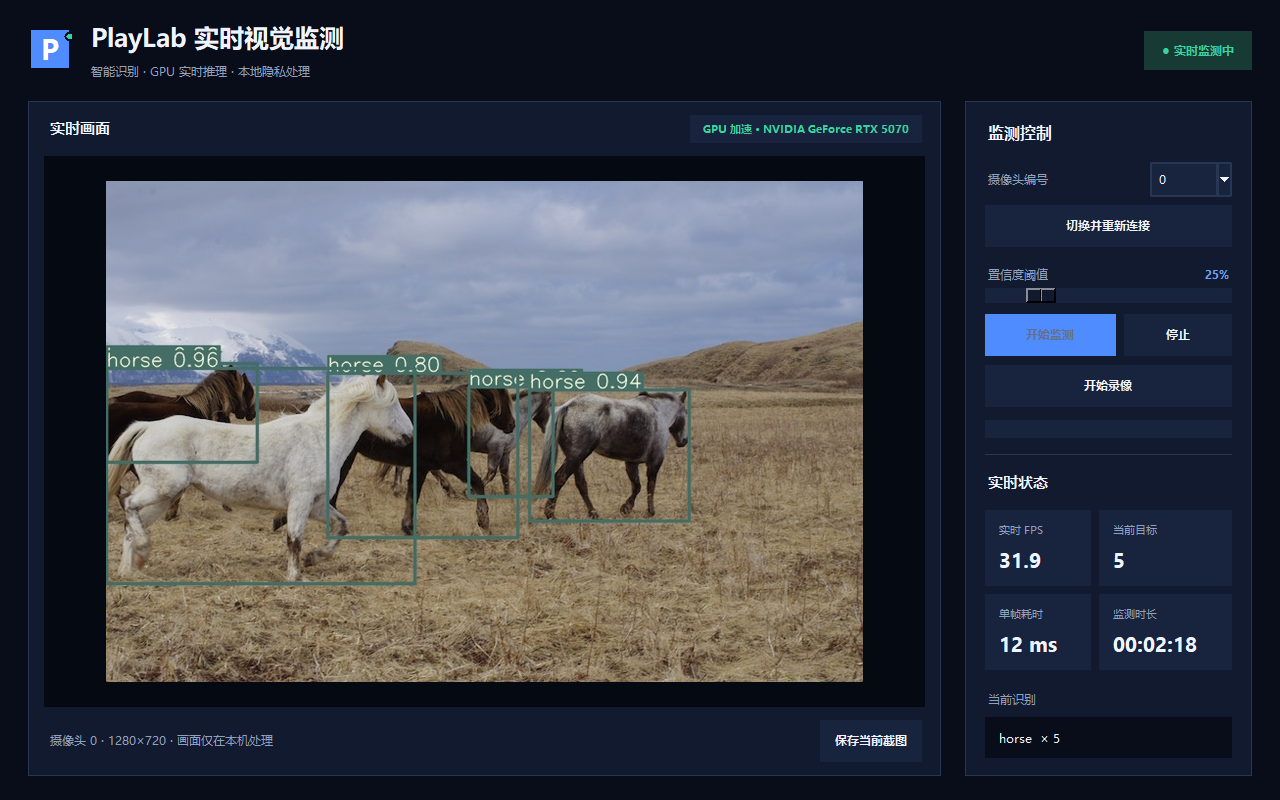
PlayLab 实时视觉监测界面,显示摄像头画面、识别框、FPS 与目标统计
约 30–34 FPSRTX 5070 + 1280×720 本机实测;实际速度随硬件与画面变化
80 类内置 COCO 常见目标模型
0–4 号摄像头支持切换与重新连接
GPU / CPU自动选择,也可手动指定
默认不写盘截图与录像由用户主动开启
Capabilities · 产品能力

从单张图片到持续监测,一套界面完成

不是命令行演示,而是可直接交付和继续扩展的桌面产品。主工作台负责素材检测,实时监测模块专门处理摄像头采集、低延迟显示与安全停止。

01 · LIVE

摄像头实时监测

同一窗口显示检测框、目标数量、类别统计、FPS、单帧耗时与监测时长。

  • 运行中调整置信度
  • 切换摄像头并重新连接
  • 停止后安全释放设备
02 · MEDIA

图片与视频检测

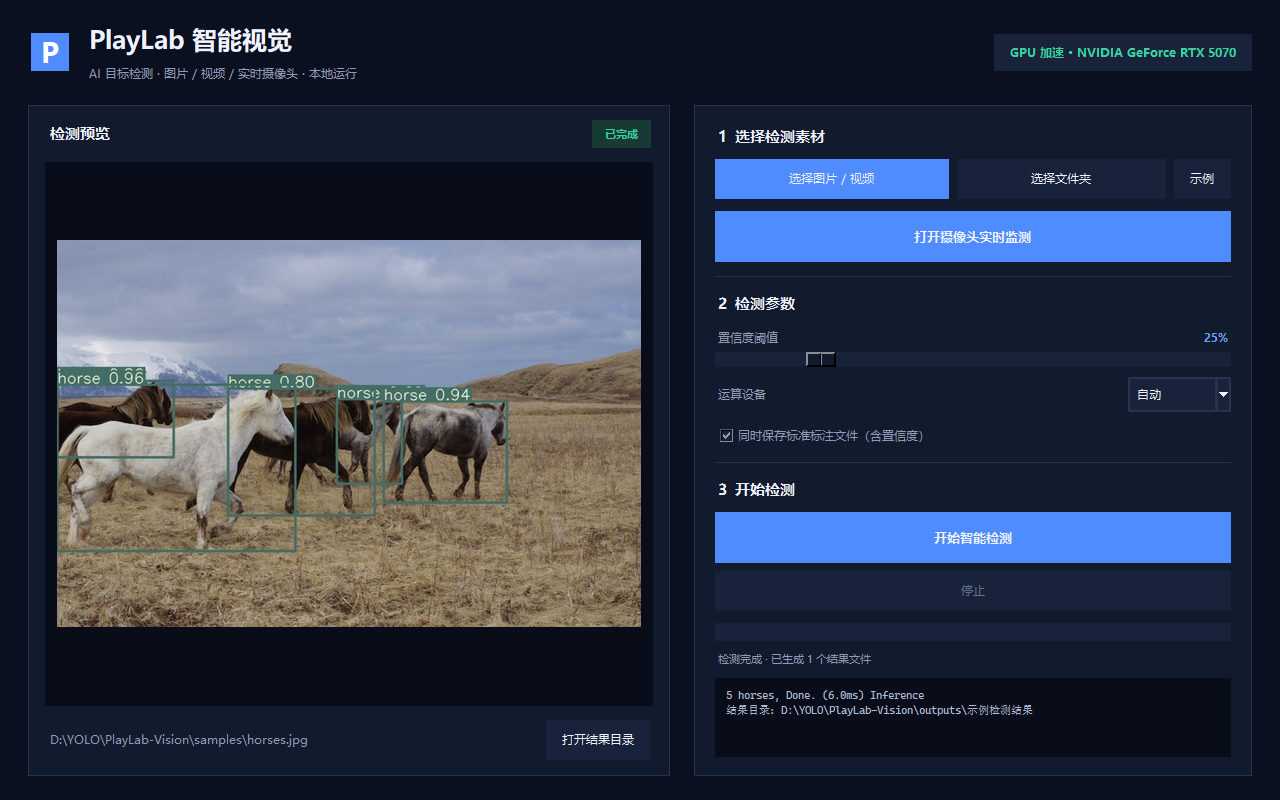
选择单张图片或视频即可开始,完成后直接在工作台预览并打开结果目录。

  • 保留检测框与类别置信度
  • 视频逐帧处理并输出成片
  • 任务按时间独立归档
03 · BATCH

文件夹批量处理

一次选择整个文件夹,对多份素材统一执行目标检测,适合样本筛查与素材整理。

  • 常见图片与视频素材
  • 可选 YOLO 文本标注
  • 输出不覆盖历史任务
04 · ACCELERATE

GPU 自动加速

自动使用可用的 NVIDIA GPU,也能在没有独显的电脑上切换到 CPU 模式。

  • 已在 RTX 5070 / CUDA 12.8 验证
  • 界面显示当前运算设备
  • 首次加载后持续实时推理
05 · CAPTURE

截图与按需录像

实时监测默认不保存画面。只有点击截图或开始录像后,结果才写入本机。

  • 保存带检测框的当前画面
  • MP4 录像安全封尾
  • 按日期整理到输出目录
06 · LOCAL

本地运行与隐私

摄像头采集和模型推理都在本机完成,日常识别过程不需要把画面传到云端。

  • 独立项目运行环境
  • 模型与结果保存在本机
  • 底层开源许可证随包保留
PlayLab 实时视觉监测的 1280×800 产品界面
Realtime · 实时监测

低延迟显示,停止后立即释放摄像头

实时模块采用独立采集线程和“只保留最新帧”的画面通道,避免界面越跑越延迟。用户停止或关闭窗口时,会先结束任务并释放摄像头与录像文件。

31.9 FPS界面预览中的实时帧率
12 ms界面预览中的单帧耗时
1280×720高清摄像头实测分辨率
0–4可选摄像头编号
性能数据来自当前测试机的 RTX 5070、1280×720 摄像头与示例场景,仅用于说明本次实测结果,不承诺所有电脑达到相同帧率。
Screens · 真实界面

产品截图来自已运行的交付版

两张界面图均由当前 Windows 成品直接生成;示例检测使用项目素材,不包含真实摄像头隐私画面。点击图片可放大查看。
Workflow · 使用流程

四步开始识别

解压交付包

将 ZIP 完整解压到本机目录,不要直接在压缩包预览窗口中运行。

双击启动

运行“启动 PlayLab 智能视觉.bat”;首次换机自动创建独立环境并安装依赖。

选择检测入口

选择图片、视频、文件夹,或直接打开“摄像头实时监测”。

查看或保存结果

在界面预览结果;需要时再保存标注、截图或录像。

Requirements · 运行要求

把首次安装条件说清楚

当前交付版保留了可维护的 Python 环境与完整开源引擎,并非单文件 EXE。这样更便于 GPU 加速、替换模型和后续增加专用识别类别。

电脑要求

  • 64 位 Windows 电脑
  • 已安装并可从命令行调用的 Python 3;当前交付已在 Python 3.12 验证
  • 首次安装运行依赖时需要联网
  • NVIDIA 显卡为推荐项;没有独显时可用 CPU 模式
  • 实时监测需要 Windows 已允许桌面应用访问摄像头

首次启动会做什么

  1. 在产品目录创建独立 .venv,不覆盖系统已有 Python 包。
  2. 安装 PyTorch、OpenCV 与桌面界面所需依赖;GPU 版默认使用 CUDA 12.8 运行包。
  3. 检查随包模型;模型缺失时才从官方发布地址下载。
  4. 安装完成后打开 PlayLab 中文工作台,后续启动直接进入产品。
内置通用模型识别 COCO 80 类常见目标。需要识别特定零件、缺陷、工服或自有商品时,需要额外采集并标注数据,再训练自定义模型。
Download · Windows 交付包

下载后解压,双击启动

交付包包含中文桌面界面、实时摄像头模块、通用目标模型、示例素材、安装脚本、使用说明与底层引擎许可证。

更新日期 2026-10-09113,762,404 字节ZIPWindows
需要专用识别模型?联系 PlayLab
FAQ · 常见问题

下载前可以先确认这些

没有 NVIDIA 显卡能不能用?

可以选择 CPU 模式完成图片、视频和摄像头检测,但实时帧率会明显低于支持 CUDA 的 NVIDIA 显卡。

摄像头画面会上传到云端吗?

当前成品的采集、模型推理、截图与录像均在本机完成。录像和截图默认关闭,只有用户主动点击后才写入本机输出目录。

为什么不能识别我自己的产品或缺陷?

随包模型面向 COCO 80 类通用目标。专用产品、零件、缺陷或作业行为需要对应的标注数据和定制训练,PlayLab 可以继续在此成品上接入。

下载后为什么第一次启动比较久?

换电脑后的首次启动会创建独立 Python 环境并安装 GPU/视觉依赖;完成后再次启动会直接使用已安装环境。

开源引擎与许可证

PlayLab 是本产品的对外品牌与桌面产品实现。核心识别引擎基于 YOLOv7,原始许可证与来源说明已保留在交付包的 engine/ 目录中。模型文件只应替换为来源可信的文件。

已复制 SHA-256